



文章を書いたり、画像を作ったり、質問に答えたり。生成AIの便利さを実感する機会が増えています。では、AIに「この部屋を片付けて」と頼んだら、どうでしょうか。
片付けの手順を文章で説明することと、実際に物を持ち上げて片付けることには、大きな違いがあります。その違いを考えるキーワードが、「フィジカルAI」です。
今回は、フィジカルAIの基本と、AIが現実世界で動くことの難しさを紹介します。
1.フィジカルAIとは?現実世界で認識・判断・行動するAI
フィジカルAIとは、現実世界の状況を認識し、判断や行動につなげるAIを指す言葉です。ロボットや自動運転車などへの応用が代表例です。
例えば、ロボットがカメラやセンサーで物の位置を捉え、つかみ方を判断し、アームを動かして持ち上げます。周囲の状況を取り込みながら、現実の物や空間に働きかける点が特徴です。
なお、フィジカルAIは人型ロボットだけを指すものではありません。工場のロボットアームや、自律的に移動する機械なども関わる分野です。
2.「片付け方を説明する」と「片付ける」は違う
生成AIは、「床にある物を種類ごとに分け、決まった場所に戻しましょう」といった手順を作れます。しかし、実際に片付けるには、さらに多くの処理が必要です。
例えば、床の物が何かを見分け、位置や形を捉え、つかむ場所と力加減を決めなければなりません。持ち上げた後も、物が滑っていないか、周囲にぶつからないかを確認する必要があります。
「何をすればよいか」を言葉で示す能力と、「状況に合わせて身体を動かす能力」は、同じではないのです。
生成AIとフィジカルAIは、組み合わせて使うこともできます。例えば、言葉で受け取った指示をもとに作業を計画し、カメラやセンサーの情報を使ってロボットを動かす仕組みです。文章や画像の生成だけで、現実世界の動作がすべて実現するわけではありません。
3.人には簡単なのに、AIには難しい?
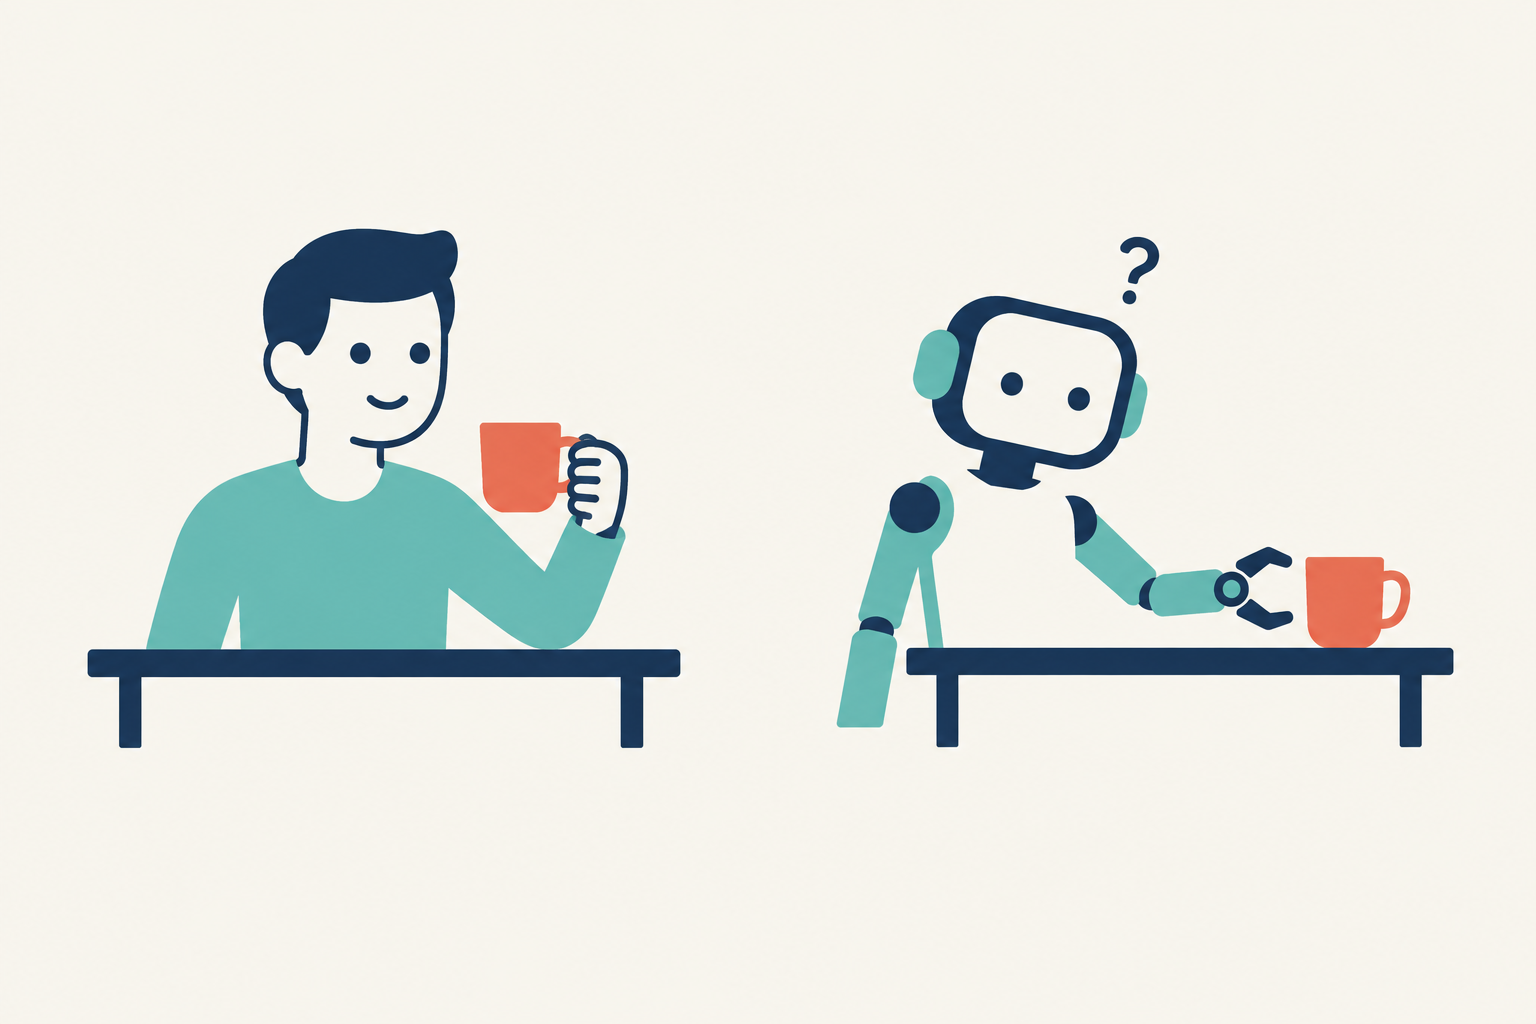
私たちは、コップを倒さずに持ったり、障害物を避けて歩いたりしています。意識せずに行っていますが、その裏では、視覚や触覚、身体の動きが複雑に連携しています。
こうした難しさを考える手がかりが、「モラベックのパラドックス」です。高度な推論よりも、人が自然に行う知覚や運動の能力を人工知能で実現するほうが難しい場合がある、という指摘です。
つまり、人にとって簡単な作業が、AIにとっても簡単とは限りません。難しい問題に答えられることと、物をつかめることでは、求められる能力が異なります。
4.現実世界は、毎回条件が変わる
片付ける部屋では、物の位置も、明るさも、通れる場所も変わります。同じコップでも、中身が入っているか、持ち手がどちらを向いているかによって、適切な動作は変わります。
ロボットには、あらかじめ決めた動作を繰り返すだけでなく、変化を捉えて動きを調整することが求められます。人やペットが近づくなど、予想外の出来事への対応も必要です。
そのため、決められた場所で特定の物を運ぶことと、初めて入った部屋を自由に片付けることでは、難しさが大きく異なります。「どの環境で、何ができるのか」を具体的に見ることが大切です。
5.「動ける」に加えて「安全に動ける」が重要
現実世界で動くAIでは、判断や動作の誤りが、人や物への接触につながる可能性があります。作業を完了できるかだけでなく、危険を検知できるか、安全に停止できるかも重要です。
AIの進歩を知るときは、文章や画像を作る能力だけでなく、現実世界を認識し、安全に行動するための技術にも注目してみましょう。
フィジカルAIの進歩を感じられる例として、人型ロボットが競技に挑む「世界人型ロボット運動会(World Humanoid Robot Games)」があります。2026年に北京で開催された大会では、陸上やサッカーなどの競技が行われました。
走る、止まる、バランスを保つ、ボールを追う。競技の動きには、この記事で紹介した「周囲を認識し、判断し、身体を動かす」技術が関わっています。